
L’installation d’un détecteur de métaux sur convoyeur doit assurer au capteur une zone de détection stable et laisser à la ligne suffisamment de temps pour s’arrêter ou dévier les matériaux concernés. Choisissez l’emplacement en tenant compte de ces deux exigences. Associez ensuite le signal de détection de métal à une action définie, puis testez cette action avec le convoyeur en charge.
Un détecteur peut signaler correctement la présence de métal alors que l’objet atteint malgré tout un concasseur. La cause peut être une distance d’arrêt insuffisante, le déclenchement tardif d’un déviateur, une variation de vitesse non enregistrée ou un redémarrage qui libère le matériau avant son retrait. Commencez par examiner la séquence complète : détecter, intervenir, isoler, puis redémarrer.
Où installer un détecteur de métaux sur un convoyeur ?
Installez le détecteur en amont de la machine ou du point de transfert à protéger, en prévoyant une distance de déplacement dégagée suffisante pour permettre l’action choisie. Privilégiez une section stable du convoyeur, où le matériau circule en couche régulière et où la tête de détection est éloignée des chocs, des pièces en acier en mouvement et des fortes perturbations électriques.
Pour une bande d’alimentation de concasseur, mesurez, le long du parcours du matériau, la distance entre le point de référence de détection envisagé et le point à partir duquel le métal échappe à votre contrôle. Il peut s’agir du point de déchargement de la poulie de tête plutôt que de l’entrée du concasseur située en dessous. Le matériau déjà en chute dans une goulotte continuera de se déplacer après l’arrêt de la bande.
La Manuel d’installation Eriez 1250-E1 établit cette distinction pratique : placez la détection suffisamment en amont pour permettre l’arrêt de la bande, ou tenez compte du temps de réponse du déviateur à la vitesse du convoyeur. Utilisez les mesures relevées sur votre propre ligne pour déterminer l’emplacement selon ce principe.
Repérez les éléments suivants sur une vue latérale et une coupe transversale du convoyeur avant la fabrication :
- Sens de défilement et largeur de la bande, profil de l’auge et hauteur normale/maximale de la couche de matériau.
- Le point de référence de la détection, les rouleaux porteurs et de retour à proximité, la charpente métallique et les protections.
- Le point de déchargement à protéger ou le point de rejet, ainsi que la distance disponible le long du trajet.
- Entraînements motorisés, câbles d’alimentation, équipements magnétiques et emplacement prévu du contrôleur.
- Accès sécurisé pour les essais, la maintenance et le retrait du métal détecté après consignation.
Dans le cas d’une installation en rétrofit présentant une distance d’arrêt insuffisante, déplacez le point de détection en amont ou repensez le dispositif de réaction. Un réglage plus sensible ne permettra pas à un convoyeur continuant sur son inertie de s’arrêter plus rapidement. Sur une nouvelle ligne, réservez cet espace avant d’installer les goulottes, les pieds de support et les chemins de câbles.
Comment préparer la zone exempte de métal et le montage ?
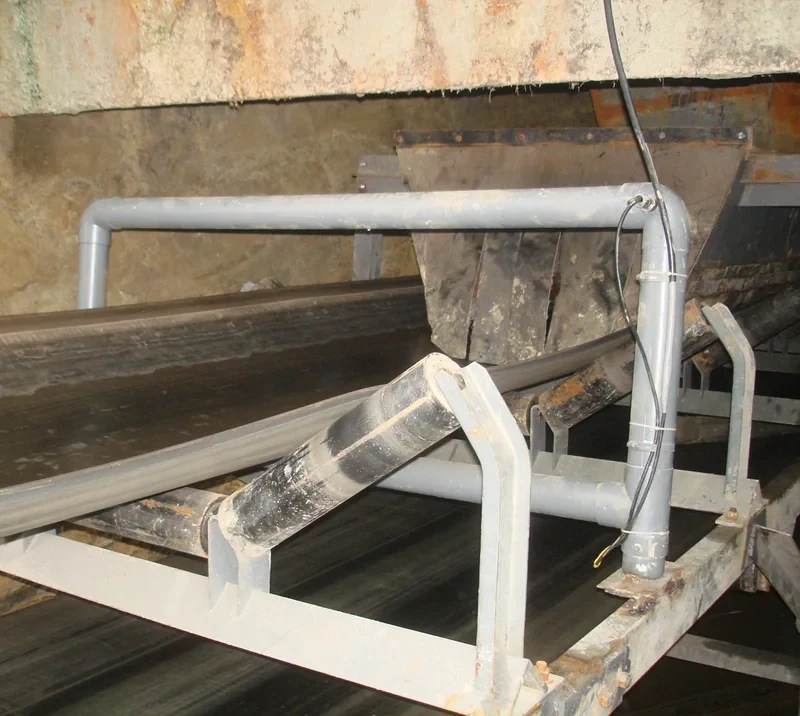
Utilisez le plan d’installation du détecteur sélectionné pour définir la zone exempte de métal, puis réalisez un support maintenant la bande chargée à distance du capteur. La zone sans métal correspond à l’espace entourant la zone de détection, dans lequel tout élément métallique étranger doit être exclu ou contrôlé. Dans le cas d’un détecteur à ouverture, elle s’étend au-delà de l’ouverture par laquelle passe le matériau.
Quels éléments situés à proximité doivent figurer sur le plan d’installation ?
Représentez séparément les éléments fixes en acier et les pièces métalliques mobiles, y compris les composants situés sous le brin porteur de la bande. Les rouleaux de retour, les arbres rotatifs, les protecteurs mobiles et les mécanismes d’éjection peuvent être omis lorsqu’un plan ne représente que le brin supérieur de la bande. Indiquez toute l’amplitude de leur mouvement, et pas seulement leur position de repos.
La Guide de référence Eriez Xtreme explique que le champ de détection s’étend au-delà de l’ouverture. Il décrit également les déclenchements intempestifs provoqués par des variations de contact électrique dans les structures métalliques voisines. C’est pourquoi un assemblage boulonné desserré peut poser problème, même si aucun élément métallique libre n’est transporté.
Respectez les dégagements requis pour la tête de détection et la configuration réelles du convoyeur. La règle d’espacement fondée sur l’ouverture d’un détecteur tunnel ne doit pas être considérée comme une dimension universelle applicable à un détecteur sous bande ou à un détecteur pour convoyeur de produits en vrac.
Comment soutenir la bande et assurer le cheminement des câbles ?
Évitez que la flèche de la bande, les vibrations et les parasites électriques ne perturbent l’installation de détection. Tenez compte de la position la plus basse de la bande en charge et de son déplacement latéral normal. Lorsqu’une sole de glissement est spécifiée, utilisez le matériau et les supports homologués ; la seule indication “ plastique ” ne garantit ni un comportement électrostatique ni une rigidité adaptés.
Montez les éléments de fixation et d’isolation fournis sans exercer de torsion sur la tête de détection. Séparez les câbles des capteurs du câblage de puissance des entraînements, immobilisez-les et protégez-les contre les chutes de matériaux. Conservez le cheminement de câbles prévu à la livraison, sauf si le fabricant autorise une modification.
L’isolation mécanique n’implique pas la suppression de la mise à la terre de protection. Demandez à l’installateur de respecter le schéma de mise à la terre et de blindage de l’unité sélectionnée. L’ajout de liaisons équipotentielles arbitraires ou la suppression de connexions de terre pour remédier à des déclenchements intempestifs peut créer un autre problème électrique.
Comment la ligne doit-elle réagir lorsqu’un métal est détecté ?
Choisissez une action empêchant le métal ou le matériau concerné d’atteindre le point à protéger. En présence occasionnelle de corps métalliques indésirables sur un convoyeur de produits en vrac, une solution reposant sur l’arrêt du convoyeur et le retrait des corps métalliques constitue souvent un point de départ pratique, à condition de disposer d’une distance d’arrêt suffisante et d’un accès sécurisé. Pour un fonctionnement continu, la ligne doit être équipée d’un déviateur adapté et d’un circuit confiné d’évacuation des rejets.
| Réaction | Où il peut s’intégrer | Ce qui finalise l’opération |
|---|---|---|
| Alarme uniquement | Un processus surveillé dans lequel une action ultérieure définie peut encore isoler le matériau | L’opérateur ou le système connecté intervient avant que le matériau concerné ne franchisse le point de contrôle |
| Arrêt du convoyeur | Présence occasionnelle de métal sur les convoyeurs à bande de produits en vrac | Le convoyeur à bande s’arrête à temps, l’alimentation est maîtrisée et le métal est retiré avant le redémarrage |
| Marquage et arrêt | Le métal est enfoui dans le matériau et difficile à localiser | La section marquée de la bande reste accessible, ce qui permet de localiser et de retirer la cible |
| Déviation du flux de produit en vrac | Un flux continu de produit en vrac peut être dirigé vers une destination distincte | Le volet intercepte la portion concernée et l’écarte de l’évacuation normale |
| Éjection de produits individuels | Les emballages ou articles individuels sont espacés de manière contrôlée | L’article concerné quitte la ligne et entre dans le bac de rejet |
Un marqueur permet de localiser un événement, mais n’élimine pas le métal. De même, un jet d’air choisi pour un emballage léger ne constitue pas une solution adaptée par défaut aux pierres ou à un flux profond de produits en vrac. Les recommandations de Fortress relatives aux systèmes d’éjection indiquent que la forme du produit, son poids, sa géométrie, son espacement et sa vitesse constituent des critères de sélection. Adaptez le mécanisme à l’élément qui doit être déplacé physiquement.
Définissez l’événement de détection de métal, la réponse en cas de défaut et la séquence de redémarrage
Consignez la séquence événement-action avant de raccorder la sortie du détecteur aux commandes de la ligne. Une brève impulsion de sortie peut devoir être mémorisée dans le PLC afin que la demande d’arrêt reste active. Un réglage qui maintient une sortie active après la détection est différent d’une temporisation de transit, qui retarde le déclenchement d’un dispositif de rejet.
Pour une installation avec arrêt de la bande, convenez de la séquence suivante avec l’intégrateur du convoyeur :
- Enregistrer l’événement de détection de métal et demander l’arrêt prévu de la bande.
- Arrêter ou inhiber le dispositif d’alimentation en amont, selon les besoins, afin d’éviter toute accumulation de produit.
- Maintenez l’événement actif jusqu’à ce que le matériau concerné soit localisé et isolé.
- Après le retrait du matériau en toute sécurité et le dégagement de la zone, autorisez un réarmement par une personne habilitée, suivi d’une commande de démarrage distincte.
Définissez également la réponse à apporter en cas de défaut du détecteur, de défaillance du déviateur et de perte de la pression d’air requise. Une conception appropriée retient le matériau en amont ou l’achemine vers une destination de rejet contrôlée tant que la protection est indisponible. Choisissez cet état en fonction de la machine et du procédé concernés ; un relais standard de détection de métaux ne constitue pas un circuit de sécurité des personnes.
L’électricien doit connaître le type de sortie fourni, le pouvoir de coupure des contacts, l’état normal et l’état de défaut, le fonctionnement par impulsion ou à maintien, ainsi que les exigences de l’entrée PLC. Utilisez l’interface appropriée avec le système de commande du convoyeur, plutôt que d’employer le contact du détecteur comme interrupteur de puissance du moteur.
De quelle distance d’arrêt la ligne a-t-elle besoin ?
Tenez compte de la distance parcourue avant le début du freinage, de celle parcourue pendant l’arrêt et d’une marge fondée sur les variations mesurées. Utilisez la condition de fonctionnement défavorable pertinente, notamment la charge et la vitesse produisant la plus longue distance de déplacement.
Pour un calcul préliminaire d’implantation, définissez :
- v: vitesse de la bande avant décélération, en m/s.
- t_r: temps écoulé entre le franchissement par la cible du repère de détection convenu et le début de la décélération de la bande, en secondes. Cet intervalle doit inclure le temps de réponse du détecteur, le traitement PLC et le temps de réponse de l’entraînement.
- s_c: distance mesurée parcourue par la bande entre le début de la décélération et son arrêt complet, en mètres.
- M: distance supplémentaire prévue pour tenir compte des variations observées et des exigences de conception du site, en mètres.
Distance requise = v × t_r + s_c + M
Supposons qu’un convoyeur fonctionne à 2.0 m/s, que le temps de réponse total avant décélération soit de 0.30 s, et que la distance d’arrêt qui s’ensuit soit de 2.4 m. Pour cet exercice d’implantation, supposons que le projet autorise une marge supplémentaire de 0.6 m:
2.0 × 0.30 + 2.4 + 0.6 = 3.6 m.
Si seulement 3.2 m est disponible avant le point de déchargement, l’emplacement proposé présente un déficit de 0.4 m par rapport à la marge prévue dans cet exemple. Déplacez le détecteur en amont ou concevez et testez un dispositif d’arrêt ou de déviation plus rapide. La valeur 0.6 m utilisée ici est une donnée d’entrée fournie à titre d’exemple ; déterminez la marge réelle en fonction des variations propres à l’installation et de leurs conséquences.
Déterminez le temps de réponse à partir d’un enregistrement de mise en service établi par rapport au repère de détection convenu. Consignez le passage de la cible au repère, la sortie du détecteur, la commande d’arrêt, le début de la décélération et la position finale d’arrêt. Un enregistrement PLC qui ne commence qu’à l’activation du contact de sortie ne tient pas compte du temps de réponse antérieur du détecteur.
Si vous mesurez directement la distance totale parcourue entre le repère de détection et l’arrêt complet, n’ajoutez pas une seconde fois la distance parcourue pendant ce même temps de réponse. Utilisez cette distance totale mesurée, majorée de la marge retenue. Répétez la mesure dans les conditions de vitesse et de charge pertinentes, au lieu d’utiliser comme seule donnée un essai d’arrêt en roue libre avec la bande à vide.
Cette méthode suppose que le matériau reste entraîné par la bande jusqu’à son arrêt. Sur un convoyeur incliné ou au niveau d’un transfert, le métal peut rouler, glisser ou poursuivre sa chute. Positionnez le point de détection et définissez la méthode de mise à l’écart en tenant compte de ce mouvement supplémentaire ; la seule distance d’arrêt de la bande laisserait alors une partie de la trajectoire du matériau sans contrôle.
Comment régler le dispositif d’éjection d’un détecteur de métaux ?
Adaptez d’abord le mécanisme d’éjection au matériau, puis réglez son instant de déclenchement et la durée pendant laquelle il agit sur le matériau concerné. Un signal correct de détection de métal ne constitue que l’événement initial. Le dispositif doit atteindre sa position effective d’éjection avant l’arrivée du flux ou de l’objet concerné.
Calculer le temps de transit et le temps d’anticipation de l’actionneur
À vitesse constante du matériau, déclenchez la commande d’éjection suffisamment tôt pour tenir compte du délai total entre la commande et l’action. Pour un calcul simple à vitesse constante :
Délai de commande = L ÷ v − t_a
Ici, L correspond à la distance restante parcourue par le matériau entre la position de la cible au déclenchement de l’événement de temporisation et le point d’éjection effectif, en mètres. v correspond à la vitesse du matériau le long de ce trajet, en m/s. t_a correspond au délai entre l’émission de la commande d’éjection et le détournement effectif du matériau par le mécanisme, en secondes ; incluez les délais pertinents liés à PLC, à la vanne et à l’actionneur.
Supposons que la cible ait 3.0 m restant lorsque la sortie du détecteur déclenche la temporisation, se déplace à 1.5 m/s, et le délai entre la commande et la déviation est de 0.20 s:
3.0 ÷ 1.5 − 0.20 = 1.80 s avant l’émission de la commande.
À 2.0 m/s, le même calcul donne 1.30 s. Le maintien de la temporisation à 1.80 s retarde le début effectif de la déviation de 0.50 s; à cette vitesse, la cible parcourt encore 1.0 m pendant ce décalage.
Mesurez L à partir de l’événement de déclenchement réel. Si la mesure commence à la sortie du détecteur, la cible peut déjà avoir dépassé le plan de référence de la bobine. L’utilisation de la distance entre la bobine et le dispositif de déviation sans tenir compte de ce déplacement retarde la commande. Si le calcul donne un temps nul ou négatif, prévoyez une distance de déplacement plus importante ou un temps de réponse plus court ; la saisie d’une valeur nulle ne compense pas un temps disponible insuffisant.
Couvrez toute la fenêtre d’éjection et les variations de vitesse
Maintenez la voie d’éjection active jusqu’à ce que la totalité de l’intervalle concerné soit passée. Pour les matériaux en vrac à flux continu, tenez compte de l’incertitude sur la position de la cible, de l’étalement lors du transfert ainsi que des temps d’ouverture et de fermeture de la trappe. Pour les produits unitaires, prenez en compte leur longueur, leur espacement, leur alignement et le temps de retour en position du mécanisme. Testez les détections successives aussi bien que les détections isolées.
Par exemple, un intervalle défini 0.9 m intervalle concerné se déplaçant à 1.5 m/s met 0.60 s pour franchir le point de rejet. Le volet doit assurer une déviation efficace pendant toute cette durée, avec une marge supplémentaire tenant compte des variations mesurées de temporisation et de position. La durée de maintien de la commande doit également tenir compte du comportement du mécanisme à l’ouverture et à la fermeture ; elle ne correspond pas automatiquement à l’intervalle de 0.60 s.
Lorsque le matériau change de vitesse ou s’arrête entre le détecteur et le dispositif de rejet, utilisez un système de suivi de distance compatible ou un dispositif de détection de position approprié. la documentation Stealth de Fortress décrit les entrées du codeur utilisées pour suivre les variations de vitesse et synchroniser le rejet. Le détecteur/PLC sélectionné doit effectivement prendre en charge la configuration choisie. Une simple consigne de vitesse ne permet pas de mesurer le déplacement de la bande, et celui-ci peut différer du déplacement du matériau dans une goulotte.
Le suivi de la distance nécessite toujours une compensation du temps de réponse de l’actionneur. Il faut également définir le comportement du système en cas de perte d’impulsions, ainsi que lors d’un arrêt et d’un redémarrage alors que des détections sont en attente. Continuez à suivre ces événements ou retenez le matériau concerné afin de procéder à son évacuation contrôlée ; ne les effacez pas sans signalement au redémarrage de la bande.
Comment mettre en service conjointement le détecteur et la réponse de la ligne ?
Effectuez un essai contrôlé depuis le point de détection jusqu’au point d’arrêt final ou à la destination de rejet, et consignez chaque étape de la réponse du système. Avant de commencer, convenez du métal cible, de ses dimensions et de sa forme, des conditions du matériau et du résultat requis.
Préparez une méthode d’essai sûre avec l’équipe du site. Utilisez des pièces d’essai identifiables et récupérables, ainsi qu’un dispositif de collecte contrôlé, afin que le métal d’essai ne puisse pas pénétrer dans un concasseur ni être évacué avec le produit conforme. Maintenez les personnes à l’écart de la bande en mouvement et du mécanisme de rejet. Consignez les sources d’énergie électrique, pneumatique et toute autre source d’énergie dangereuse avant toute récupération ou tout réglage manuel.
- Établissez une référence avec la bande à vide. Faites effectuer plusieurs tours complets à la bande et observez la jonction. Incluez les démarrages et arrêts normaux ainsi que le fonctionnement des équipements situés à proximité. Consignez les signaux indésirables avant de modifier la sensibilité.
- Testez la détection en charge. Utilisez un matériau représentatif ainsi que la profondeur la plus défavorable prévue, avec différentes positions et orientations de la cible. Incluez les vitesses minimale et maximale applicables. Consignez chaque détection et chaque non-détection par rapport à l’objectif convenu.
- Suivez l’événement de détection de métal dans l’ensemble du système de commande. Consignez l’indication du détecteur, la sortie physique, la réception par PLC, la commande d’arrêt ou de rejet et le mouvement réel. Observez la destination finale de la cible et du matériau concerné. Testez plusieurs événements consécutifs, ainsi qu’un arrêt suivi d’un redémarrage alors qu’un événement est encore en cours de transfert.
- Validez la réaction aux défauts. Demandez à l’ingénieur de mise en service de simuler en toute sécurité les défauts spécifiés, tels que l’indisponibilité de l’alimentation du détecteur, la perte de l’air comprimé du dispositif de rejet ou l’absence de retour de position. La ligne doit passer dans l’état d’attente ou de rejet convenu et conserver une procédure de reprise clairement définie.
Le fait qu’un vérin de rejet atteigne son contact de fin de course ne prouve pas que la cible a bien pénétré dans le bac de rejet. Eriez définit la confirmation du rejet comme la surveillance du mouvement du dispositif de rejet. Ajoutez les moyens d’observation ou de détection nécessaires pour confirmer la séparation effective dans votre application, notamment une goulotte de rejet et un bac adaptés.
Conservez un enregistrement d’essai reliant le résultat à la configuration utilisée :
| À consigner | Détail garantissant la reproductibilité du résultat |
|---|---|
| Échantillon d’essai | Type de métal, dimensions, forme, identification, position et orientation |
| Condition de production | Matériau, profondeur, humidité le cas échéant, charge et vitesse mesurée |
| Installation | Emplacement du détecteur, bande/épissure, dégagements et révision des réglages |
| Séquence de commande | Horodatage des événements/commandes, position d’arrêt ou temporisation du rejet, retour d’état et comportement lors du réarmement |
| Résultat | Détecté ou non détecté ; emplacement de récupération de la cible ; matériau concerné confiné ou libéré |
Si la détection est concluante, mais que la cible atteint la sortie normale, consignez cet essai comme un échec de réaction de la ligne. Réglez l’étape en cause et répétez l’essai avec la cible. Ne masquez pas cet échec de mise à l’écart dans un décompte de détections réussies.
Quels points faut-il contrôler en cas de dysfonctionnement du système installé ?
Analysez la séquence des événements pour déterminer la partie de la chaîne qui doit être examinée. Distinguez un problème de détection d’un problème de commande ou de manutention des matériaux avant de modifier les réglages.
| Ce qui se passe | Commencez ici | Essais à répéter après la correction |
|---|---|---|
| L’alarme se répète au même endroit sur la bande | Inspecter la jonction, les agrafes et la présence de contaminants sur la bande pendant la consignation | Effectuer des tours complets de la bande, puis procéder à l’essai avec la cible convenue |
| Les déclenchements coïncident avec le démarrage d’un entraînement ou de fortes vibrations | Comparer les heures des événements avec le fonctionnement de l’entraînement ; inspecter le cheminement des câbles, la fixation et les pièces en acier mobiles à proximité | La même séquence de fonctionnement, complétée par un essai avec une cible |
| La bande est stable à vide, mais pas en charge | Comparez l’état du matériau, l’épaisseur de la couche, la flèche de la bande et la position de la cible | Les conditions difficiles en charge à la vitesse requise |
| Le détecteur signale la présence de métal, mais le PLC ne détecte aucun événement | Contrôlez la sortie physique, l’état de l’entrée, la durée d’impulsion et le filtrage de l’entrée | Un événement complet sur l’ensemble de la chaîne d’E/S réelle |
| PLC reçoit l’événement, mais le métal passe sans être éjecté | Mesurez la distance d’arrêt ou la temporisation d’éjection ; contrôlez le fonctionnement de l’actionneur et le parcours réel du produit | Récupération de la cible à l’emplacement prévu d’arrêt ou d’éjection |
Ces observations permettent de circonscrire la recherche, mais pas d’établir une cause profonde unique. Par exemple, un déclenchement lié à l’entraînement peut être dû à des perturbations électriques, à un mouvement mécanique ou aux deux. Corrigez la cause identifiée, consignez la modification apportée, puis répétez l’essai concerné avant de reprendre la production normale.
Quelle configuration de détecteur Corvelan convient à l’installation ?
Commencez par définir la géométrie du convoyeur et les conditions d’accès pour l’installation, puis convenez de la cible à détecter et de la réaction attendue de la ligne. Nous examinons avec vous la bande, le matériau, les structures environnantes et l’action requise. Quatre configurations Corvelan sont adaptées à ce projet :
| Votre installation | Produit à examiner | Point à résoudre en priorité |
|---|---|---|
| Convoyeur de produits en vrac offrant l’espace nécessaire à l’installation d’un cadre autour du flux de matière | Détecteur de métaux pour convoyeur LJT-A | Section transversale du convoyeur, épaisseur de la couche de matière et distance de réaction disponible |
| Convoyeur existant pour lequel l’ouverture de la bande n’est pas souhaitable | Détecteur de métaux parasites à châssis séparé LJT-B | Accès nécessaire au montage du cadre, conception de la bande et de sa jonction, et structures métalliques environnantes |
| Convoyeur de produits en vrac protégeant les machines situées en aval | Détecteur de métaux pour convoyeur LJT-E | Métal cible, adaptation au châssis, conditions du matériau et interface de commande requise |
| Espace d’installation principalement sous la bande | LJT-H détecteur de métaux sous bande pour convoyeur | Profil de la bande et distance par rapport à la cible à l’épaisseur maximale de matériau |
Les modèles LJT-B et LJT-E peuvent tous deux être envisagés lorsqu’il n’est pas souhaitable de couper la bande. Comparez leurs plans de montage et l’accessibilité disponible avant de choisir la configuration. Pour chaque implantation, précisez dans le périmètre du projet l’interface prévue pour l’alarme, l’arrêt, le marquage ou la commande d’un dispositif d’éjection séparé.
Bonne installation d’un détecteur de métaux sur convoyeur relie une position de détection stable à une action qui permet de retenir physiquement le métal. Réglez les dégagements, calculez et mesurez la distance disponible pour le déclenchement de cette action, puis testez la séquence complète dans les conditions de fonctionnement prévues.
Pour lancer une étude, indiquez le matériau, le métal ciblé, la largeur et le profil de la bande, l’épaisseur normale et maximale du lit de produit, la plage de vitesses, la distance disponible en aval et l’action requise dans le formulaire de contact de Corvelan. Mentionnez les plans d’implantation ou les photos du convoyeur que vous pouvez fournir afin que nous puissions organiser l’échange des fichiers. Précisez également qui fournira les commandes du convoyeur, le mécanisme d’éjection et les travaux de mise en service ; ces interfaces doivent reposer sur une séquence de fonctionnement convenue d’un commun accord.
Installation d’un détecteur de métaux sur convoyeur FAQ
Un détecteur à cadre en deux parties élimine-t-il la nécessité d’une zone sans métal ?
Non. Un cadre en deux parties facilite l’installation du détecteur autour d’une bande existante, mais ne supprime pas les exigences de dégagement de la tête de détection. Vérifiez l’implantation réelle des rouleaux, des structures métalliques et des pièces mobiles. La méthode d’assemblage mécanique et les conditions d’installation électromagnétique répondent à des problématiques différentes.
Le détecteur peut-il être installé à proximité d’un aimant overband ?
Uniquement après examen conjoint des deux installations. Représentez sur un même plan l’aimant, sa bande de nettoyage ou son mouvement d’évacuation, les équipements de puissance et le détecteur envisagé. Déterminez les espacements en fonction des exigences propres à chaque équipement, puis testez la détection pendant les séquences normales de fonctionnement et de nettoyage de l’aimant. Une distance de séparation générique et fixe ne tiendrait pas compte des différences entre ces configurations.
Une option de détection des jonctions rend-elle compatible n’importe quelle bande à câbles d’acier ?
Non. Une fonction de gestion des jonctions répond à un événement défini lié à une jonction de bande ; elle ne permet pas d’établir la compatibilité avec du métal réparti dans toute la bande. Transmettez les caractéristiques de construction de la bande ainsi que les détails de la jonction réelle. Lorsqu’un mode de compensation de jonction est utilisé, prévoyez des essais avec des cibles au niveau et à proximité de cette jonction, afin que l’essai de réception couvre toute la plage de fonctionnement.
Le convoyeur doit-il continuer à fonctionner en cas de perte d’alimentation du détecteur ?
Sur une ligne qui repose sur la détection des métaux, toute perte d’alimentation du détecteur doit déclencher la réponse convenue en cas d’indisponibilité de la protection. Le système de commande doit distinguer un détecteur opérationnel n’ayant signalé aucune présence de métal d’un détecteur indisponible. Après le rétablissement de l’alimentation, acquittez les événements de détection de métal ou de rejet encore actifs en suivant la séquence de reprise définie, avant de libérer les matières concernées.
Quand faut-il répéter les essais d’installation ?
Répétez les essais concernés après toute modification susceptible d’altérer la détection ou la réponse de la ligne. Il peut notamment s’agir d’une nouvelle jonction, du déplacement de supports ou de câbles, d’une modification de la vitesse de la bande, de modifications de PLC, d’une intervention sur le frein ou du remplacement de la vanne de rejet. Répétez l’essai de détection après toute modification affectant la détection, et la séquence complète d’isolement après toute modification affectant la temporisation ou le mouvement. Conservez les réglages révisés et les résultats avec le dossier d’installation.




