
Si votre détecteur de métaux déclenche une alarme alors que le convoyeur ne s'arrête pas, vérifiez d'abord si l'événement de détection génère une commande d'arrêt. Suivez ensuite cette commande à travers la sortie du détecteur, les commandes du convoyeur et l'entraînement. Le fonctionnement du voyant d'alarme ne prouve pas que le circuit d'arrêt de la bande a été activé.
Avant toute modification, distinguez bien deux symptômes : une bande qui continue de fonctionner à vitesse normale et une bande qui reçoit une commande d’arrêt, mais parcourt une distance excessive avant de s’immobiliser. Ces deux cas nécessitent des contrôles différents. Augmenter la sensibilité du détecteur ne rétablira pas un signal de commande absent et ne réduira pas la distance d’arrêt mécanique.
Que faut-il contrôler en premier lorsque le détecteur déclenche une alarme, mais que la bande continue d’avancer ?
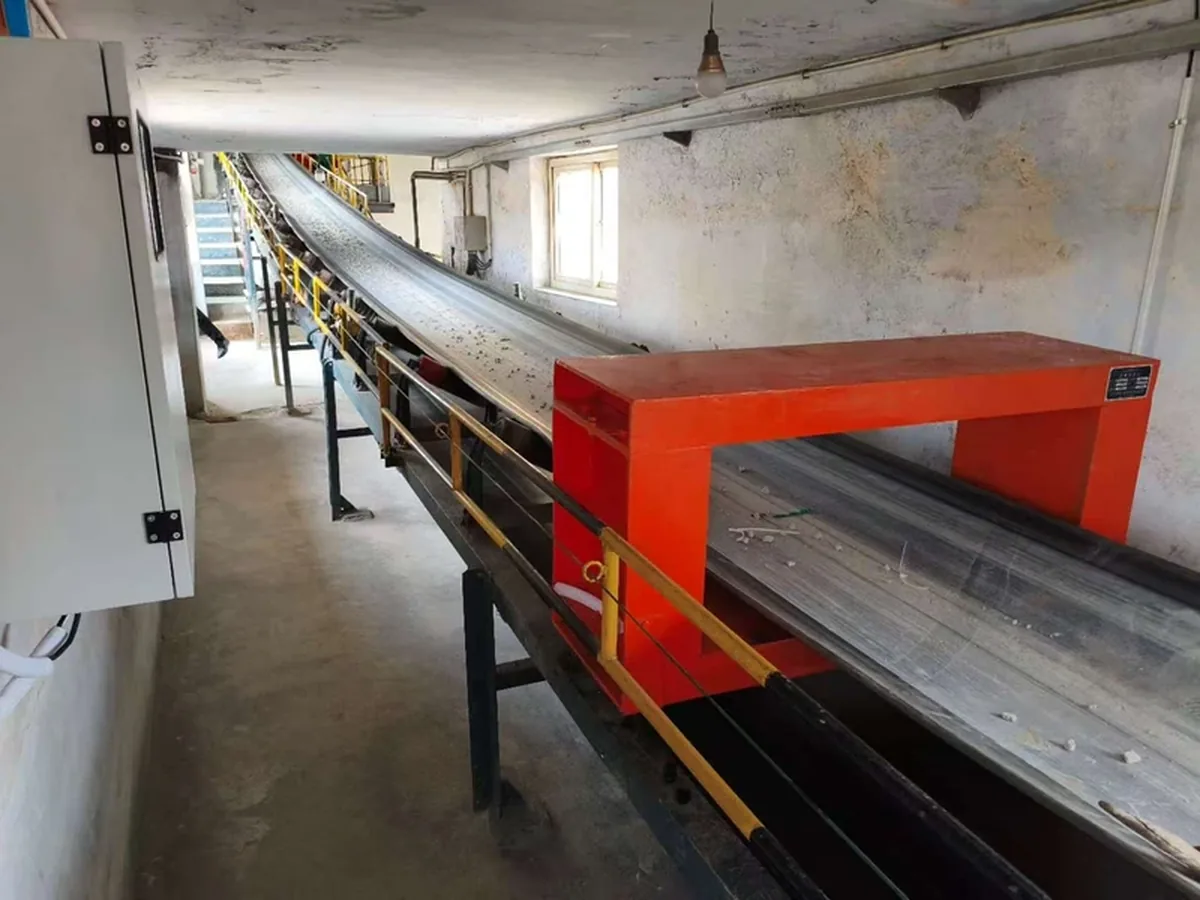
Commencez par vérifier l’action requise sur la ligne, puis localisez le premier point où l’événement de détection ne déclenche pas la réponse attendue. Certains systèmes sont configurés pour déclencher une alarme ou éjecter le produit sans arrêter la bande. Si l’action convenue consiste à arrêter la bande, suivez le cheminement du signal d’arrêt au lieu de supposer que le détecteur est défectueux.
À l’aide du schéma électrique et de la description du fonctionnement de la ligne, déterminez la réponse attendue. Vérifiez si le problème survient en mode automatique, en commande locale, en mode maintenance ou dans tous les modes. Notez s’il est apparu après une modification de l’automate, une intervention de maintenance ou une restauration des paramètres.
| Ce que vous observez | Ce que cela indique | Étape suivante |
|---|---|---|
| L’alarme apparaît et la vitesse de la bande ne change pas | La commande d’arrêt peut être absente, bloquée ou ignorée | Contrôlez le cheminement du signal de sortie du détecteur et des signaux de commande du convoyeur |
| La bande ralentit, mais le métal atteint le point de transfert ou la machine | La distance d’arrêt ou le déplacement du matériau peut dépasser la distance disponible | Mesurer le délai de réaction et la distance d’arrêt en charge |
| La bande s’arrête brièvement, puis redémarre | L’événement peut ne pas rester mémorisé, ou une autre commande de marche peut provoquer le redémarrage de la bande | Examinez la logique de mémorisation, de réinitialisation et de démarrage de l’événement |
| La réponse ne fonctionne que dans un seul mode de fonctionnement | La chaîne de commande change selon le mode sélectionné | Comparez la logique des modes et la source de la commande du variateur |
Pour le même événement de test commandé, consignez ces six observations dans l’ordre suivant :
- Le détecteur enregistre l’événement.
- La sortie configurée du détecteur change d’état.
- L’entrée du relais de réception ou de l’automate programmable (PLC) réagit, le cas échéant.
- La commande du convoyeur émet sa commande d’arrêt ou supprime l’autorisation de marche.
- Le démarreur du moteur ou le variateur de fréquence (VFD) réagit.
- La bande et le matériau concerné s'arrêtent avant le point protégé.
La première réponse manquante vous indique quelle section examiner. Par exemple, une entrée PLC qui change alors que la commande de marche reste active oriente les recherches vers le programme et le mode de fonctionnement. Cela ne permet pas de conclure à un défaut de la tête de détection.
Sécurisez la ligne avant de rechercher la cause du défaut
Arrêtez l'alimentation normale et maîtrisez le matériau concerné tant que la fonction d'arrêt requise n'est pas disponible. Tenez toute personne à l’écart de la bande et des équipements en aval. En cas de danger immédiat, appliquez la procédure d’arrêt d’urgence du site.
Depuis un emplacement sûr, les opérateurs peuvent relever les indications des afficheurs externes, les horodatages et les modes sélectionnés. Les mesures électriques, l’accès aux armoires et la modification des commandes doivent être réservés au personnel qualifié en électricité ou en automatismes, conformément à la procédure de travail approuvée. Avant de toucher au câblage, d’ouvrir des zones protégées ou de retirer des éléments métalliques, consignez toutes les sources d’énergie concernées et vérifiez leur mise en sécurité, y compris les énergies accumulées et toute alimentation éventuelle en amont.
Un bouton d’arrêt ou le réarmement d’un détecteur ne constitue pas un dispositif de consignation des énergies. La réglementation de OSHA relative aux énergies dangereuses établit explicitement cette distinction pour les travaux concernés aux États-Unis. Ne shuntez pas les contacts du détecteur, ne forcez pas les entrées de PLC et ne contournez aucun circuit de sécurité pour maintenir la production en fonctionnement.
Pourquoi le détecteur peut-il déclencher une alarme sans commuter sa sortie d’arrêt ?
L’affichage et la sortie d’arrêt peuvent avoir des fonctions ou des réglages différents. Identifiez d’abord l’événement affiché. Vérifiez ensuite si la sortie affectée à l’arrêt du convoyeur est activée et si elle change effectivement d’état.
L’événement affiché correspond-il réellement à une détection de métal ?
Examinez conjointement le texte de l’événement et l’état de défaut ; un voyant allumé peut signaler un défaut ou un état de test plutôt qu’une détection normale de métal. Notez le message ou le code exact avant de procéder au réarmement.
La Manuel Eriez Metalarm Series 3500 QM2, MM-247C, indique qu’un défaut de bobine allume également le voyant Detect. Le même manuel décrit un commutateur Relay comportant les positions OFF, ON et LATCH. En position OFF, les indicateurs de détection peuvent fonctionner sans que le relais de sortie soit actionné ; la position LATCH maintient la réponse jusqu’au réarmement. Ces exemples illustrent pourquoi un voyant et un relais doivent être contrôlés séparément. Les désignations et le fonctionnement du commutateur sont propres à ce contrôleur.
Pour tout autre détecteur, consultez sa liste d’événements et ses paramètres de sortie. Identifiez tout paramètre de désactivation de sortie, de test, d’inhibition ou propre au produit susceptible d’affecter l’action requise. Consignez le réglage approuvé avant de le modifier, afin de ne pas perdre un autre réglage sans rapport avec le dépannage.
La sortie appropriée est-elle activée et en mesure de changer d’état ?
Demandez au technicien de vérifier la sortie affectée sur l’interface concernée, puis de la comparer au schéma électrique. Un clic du relais ou la sortie LED ne suffit pas à établir que le circuit récepteur détecte le changement de contact requis.
Pour une sortie à relais, le schéma doit identifier le contact commun (COM), le contact normalement ouvert (NO) et le contact normalement fermé (NC), lorsqu’ils sont présents. NO et NC décrivent l’état non actionné du relais. À eux seuls, ils n’indiquent pas quel état du circuit correspond à “ fonctionnement normal ”, “ métal détecté ” ou “ arrêt ”. Un relais peut être excité en fonctionnement normal et retomber lorsqu’un événement se produit.
Établissez, à partir du schéma fourni, un relevé synthétique des états indiquant l’état de sortie attendu en fonctionnement normal, lors d’une détection, en cas de défaut du détecteur et en cas de perte d’alimentation du détecteur. Comparez les états observés aux états attendus. Cette méthode permet de mettre en évidence une sélection incorrecte des contacts ou une logique inversée de manière plus fiable qu’en intervertissant les connexions NO et NC par tâtonnements.
A contact sec commute un circuit distinct ; il ne fournit pas la tension de fonctionnement de ce circuit. Si le contact commute correctement, mais que l’appareil récepteur ne réagit pas, contrôlez ensuite son alimentation de commande, son câblage, sa connexion commune et son type d’interface. Une sortie transistor nécessite une entrée compatible et un câblage adapté.
Si la sortie doit changer d’état, mais ne le fait pas, contrôlez sa configuration et son circuit de sortie. Si un relais d’interface est installé, contrôlez séparément sa bobine et ses contacts. Appuyez-vous sur les caractéristiques nominales et les données de charge fournies pour déterminer si un relais d’interface est nécessaire ; ne raccordez pas directement un moteur de convoyeur à la sortie de signal d’un détecteur.
Que faire si la sortie du détecteur change d’état, mais que le PLC n’arrête pas le convoyeur ?
Vérifiez si l’événement parvient à l’entrée PLC appropriée, puis si le programme utilise cette entrée pour arrêter le convoyeur dans le mode sélectionné. Une alarme affichée sur l’écran opérateur peut être associée à une variable différente de celle utilisée dans la logique de commande du moteur.
L’événement atteint-il la bonne entrée PLC ?
Si la sortie du détecteur change, mais pas l’entrée PLC correspondante, concentrez-vous sur l’interface entre les deux. Avant de modifier le programme, vérifiez que le numéro de fil et le canal d’entrée indiqués sur le schéma correspondent au matériel installé.
Le technicien doit comparer le type de sortie, le type d’entrée, la tension de commande requise, le raccordement au commun et la présence éventuelle d’un relais intermédiaire. Le changement d’état correct d’un contact au niveau du détecteur n’exclut pas la présence d’un conducteur rompu, d’une alimentation de commande manquante ou d’un câblage incorrect de l’entrée plus loin dans le circuit.
Si l’événement est intermittent, notez sa durée ainsi que son état. Une impulsion brève peut disparaître avant que l’automate PLC ne la détecte, ou être éliminée par un filtre d’entrée. Le rafraîchissement lent de l’écran opérateur peut également masquer un bref changement d’état que le contrôleur a pourtant reçu. Utilisez une trace PLC adaptée ou un équipement de test de catégorie appropriée, conformément à la procédure de travail électrique, plutôt que de vous fier à une personne qui surveille l’écran.
La documentation de Siemens sur la capture d’impulsions S7-1200 explique cette distinction. La capture d’impulsions peut conserver des événements de courte durée jusqu’à la prochaine mise à jour de l’entrée, mais elle intervient après le filtre d’entrée. Elle ne peut pas récupérer un événement déjà supprimé par le filtre.
Comparez l’impulsion de sortie mesurée avec le filtre, la période de mise à jour de l’entrée et la temporisation du programme installés. Lorsqu’une impulsion est trop courte, l’ingénieur automaticien peut évaluer l’utilisation d’une sortie avec mémorisation, d’une extension d’impulsion ou d’une méthode appropriée de capture d’entrée prise en charge. There is no universal pulse duration or filter setting for every detector and PLC. Toute modification doit préserver le temps de réponse requis et éviter de considérer un bruit électrique comme un événement valide.
Le PLC utilise-t-il cette entrée pour supprimer la commande de marche ?
Si l’entrée est reçue mais que la commande de marche du convoyeur reste active, examinez la logique d’arrêt et ses conditions. Commencez par l’entrée reçue et suivez son cheminement jusqu’à la commande du moteur au cours du même événement.
Recherchez la condition précise qui bloque la réponse : un contournement de maintenance, une sélection limitée aux alarmes, un identifiant d’équipement incorrect, un interverrouillage désactivé, une sélection locale/distante ou une réinitialisation qui efface l’événement trop tôt. Comparez les modes automatique et manuel si le symptôme varie entre ces deux modes. Une défaillance dépendante du mode est une raison d’examiner ces différents chemins plutôt que de remplacer une sortie qui fonctionne déjà.
Comparez également la commande PLC avec la source de commande active du variateur. Un VFD fonctionnant depuis son clavier local n’utilise peut-être pas la demande de marche PLC que le programme vient de supprimer. À l’inverse, le PLC peut envoyer une commande d’arrêt tandis qu’une demande de marche maintenue distincte provoque la reprise du mouvement une fois l’événement effacé.
Conservez un relevé synchronisé dans le temps de la réception de l’entrée, de la demande d’arrêt, de la réponse du variateur et de toute nouvelle demande de marche. Si l’entrée et la logique d’arrêt sont correctes, mais que la sortie physique ou la commande du variateur est incorrecte, poursuivez l’analyse en aval jusqu’à cette interface. Réparez la première discordance démontrée, puis répétez l’événement complet. N’utilisez pas des états forcés PLC pour remplacer la validation du chemin réel du détecteur.
Que faire si la commande d’arrêt est présente, mais que la bande continue d’avancer ?
Déterminez si le variateur a accepté la commande et si la bande ralentit, continue sur son erre ou reste entraînée. Une demande d’arrêt dans le PLC et un convoyeur à l’arrêt constituent deux observations distinctes.
Pour un convoyeur commandé par un VFD, comparez la source de commande active, l’état de l’arrêt, la fréquence de sortie et le retour de vitesse disponible au moment de l’événement. Pour un moteur commandé par démarreur, le technicien doit vérifier la réponse réelle du démarreur ainsi que son retour d’état. Si la commande d’arrêt change mais que le démarreur reste fermé, examinez sa chaîne de commande et son matériel ; ne déduisez pas la position des contacts à partir du seul écran d’un PLC.
Manuel de référence du PowerFlex 700S de Rockwell, dans sa section consacrée aux modes de démarrage et d’arrêt, distingue l’arrêt en roue libre de l’arrêt sur rampe. Lors d’un arrêt en roue libre, le variateur cesse de commander le moteur et laisse la charge perdre l’énergie cinétique accumulée. Lors d’un arrêt sur rampe, le variateur réduit la vitesse moteur de consigne tout en conservant le contrôle. Cela explique pourquoi le convoyeur peut encore parcourir une distance importante après la bonne réception d’une commande.
Si le variateur accepte la commande d’arrêt, mais que l’arrêt est trop lent, examinez le mode d’arrêt configuré, le comportement en décélération, la charge et le dispositif de freinage. Consignez tout défaut du variateur survenant pendant la décélération. Réduire la durée de la rampe programmée sans vérifier les capacités du variateur et du système de freinage peut provoquer un nouveau défaut sans obtenir l’arrêt souhaité.
Mesurez le déplacement de la bande et du matériau, et ne vous fiez pas uniquement à un message “ Arrêté ”. Sur un convoyeur incliné ou une bande chargée, ou lorsque le matériau glisse dans une goulotte, le mouvement peut se poursuivre indépendamment de la vitesse indiquée par le moteur. Si un mouvement persiste après l’arrêt du moteur, recherchez-en la cause mécanique ou liée à l’écoulement du matériau avant de modifier les réglages du détecteur.
Une longue distance d’arrêt peut nécessiter de placer le point de détection plus en amont, d’apporter une modification technique au variateur ou au système de freinage, ou d’adopter un autre dispositif d’évacuation. Choisissez la modification en fonction de la cause mesurée. Maintenez les fonctions de sécurité des personnes de la ligne distinctes d’un signal de procédé ordinaire provenant de la détection de métaux.
Comment vérifiez-vous que le convoyeur s’arrête avant que le métal n’atteigne la machine ?
Comparez la distance parcourue entre l’événement de détection et l’arrêt complet à la distance réelle jusqu’au point à protéger. Tenez compte du délai de commande et du déplacement après l’ordre d’arrêt, puis prévoyez le déplacement du matériau et les variations constatées lors des essais.
Commencez par repérer les emplacements concernés sur le plan du convoyeur : le point où la cible génère l’événement de détection et le point de transfert ou l’entrée de la machine qu’elle ne doit pas atteindre. Utilisez la distance mesurée le long du trajet du matériau, et non la distance en ligne droite sur le sol. Organisez des essais de mise en service contrôlés avec récupération en aval, afin qu’une cible d’essai ne puisse pas pénétrer dans un concasseur ou un broyeur en fonctionnement.
Vous avez besoin de trois données d’entrée :
- Vitesse de la bande, v, en mètres par seconde : mesurez la vitesse réelle ou utilisez un signal de vitesse de bande vérifié. Un affichage de fréquence VFD seul ne constitue pas une mesure de la vitesse de la bande.
- Délai de commande, t, en secondes : temps écoulé entre l’événement de détection et la réception par l’entraînement ou le démarreur de la commande d’arrêt définie. Incluez les temporisations configurées et les organes de commande intermédiaires.
- Distance parcourue après cette commande, d, en mètres : mesurez la distance réellement parcourue par la bande jusqu’à son immobilisation complète, sous la charge et dans les conditions de fonctionnement considérées.
Si la vitesse reste approximativement constante pendant le délai de commande :
Distance parcourue entre la détection et l'arrêt complet = v × t + d.
Par exemple, supposons qu'un convoyeur chargé fonctionne à 1.2 m/s. Son délai de commande est de 0.25 s, et qu'il parcourt 2.1 m après la commande d'arrêt. Le total est :
1.2 × 0.25 + 2.1 = 2.4 m.
Si seulement 2.2 m sépare le point de détection du point de transfert protégé, cet exemple ne permet pas de retenir la cible en amont. Avant de valider la réponse de la ligne, envisagez de déplacer le point de détection en amont ou d’améliorer le dispositif d’arrêt.
Si le délai passe à 0.65 s alors que la vitesse et la distance parcourue après la commande restent inchangées, la distance totale parcourue devient 2.88 m. La distance supplémentaire de 0.48 m résulte du délai de commande, ce qui oriente l’analyse vers la temporisation. Si le délai est déjà faible, mais que la distance parcourue après la commande prédomine, la modification de la temporisation d’alarme n’apportera que peu d’amélioration.
Il s’agit de valeurs supposées destinées à illustrer la méthode. Pour votre ligne, répétez les mesures aux vitesses et sous les charges pertinentes, y compris dans la condition qui produit le plus long déplacement. Une vitesse de fonctionnement plus élevée nécessite également une nouvelle mesure du temps d’arrêt ; ne supposez pas que le déplacement après émission de la commande reste constant lorsque la vitesse change.
Si vous mesurez directement le déplacement complet entre la détection de l’événement et l’arrêt complet, n’ajoutez pas une nouvelle fois le retard de commande. Lorsque la vitesse varie pendant le retard, il est préférable de mesurer directement le déplacement plutôt que de le calculer en le multipliant par une vitesse nominale unique. Tenez compte de tout glissement ou roulement de la cible, ainsi que de la poursuite éventuelle du déplacement sur la goulotte, pour déterminer si le métal reste à distance suffisante du point protégé. Définissez la marge finale à partir des variations mesurées sur la ligne et des exigences de protection.
Comment validez-vous le bon fonctionnement de la réparation avant de reprendre la production ?
Répétez un événement de détection contrôlé sur l’ensemble de la ligne et vérifiez à la fois la réaction à l’arrêt et la position finale de la cible. Un relais qui commute sur un établi ou un détecteur qui repère du métal sur une bande vide ne suffit pas à achever cette vérification.
Appliquez la procédure de mise en service convenue, avec une cible récupérable et un dispositif de retenue en aval. Maintenez le personnel hors de la zone dangereuse lorsque la ligne est en mouvement. Vérifiez que toutes les cibles ont été récupérées après l’essai afin de ne pas introduire d’éléments métalliques libres dans la production.
- Définissez la cible et les conditions d’essai. Consignez le type de métal, les dimensions, la position dans la charge, la vitesse de la bande, l’épaisseur de la couche de matière, le mode de fonctionnement et l’action requise sur la ligne. Utilisez une cible représentative du risque que le détecteur a été choisi pour détecter.
- Enregistrez l’événement dans son intégralité. Enregistrez l’indication du détecteur, le signal sur la sortie physique, le signal sur l’entrée réceptrice, la demande d’arrêt, la réaction du variateur ou du démarreur et l’immobilisation de la bande. Une base de temps commune ou un enregistrement coordonné permet de distinguer une perte de signal d’une réponse tardive.
- Démontrez où aboutit la cible. Vérifiez que le matériau concerné reste en amont du point protégé ou que le dispositif de rejet spécifié le capture. Ne récupérez la cible qu’après l’isolement requis.
- Testez les variations pertinentes. Incluez les modes de fonctionnement, les charges, les vitesses et les événements successifs qui se produisent sur cette ligne. Pour les cibles successives, vérifiez que la réponse d’arrêt ou de rejet continue de maîtriser le matériau concerné pendant toute la récupération et la réinitialisation.
- Vérifiez le comportement en cas de défaut et lors du redémarrage. Conformément à la procédure de mise en service approuvée, démontrez que la réponse spécifiée se déclenche en cas de défaut du détecteur ou de perte d’alimentation. Vérifiez le comportement du système lorsque l’événement disparaît, que le détecteur est réarmé et qu’un nouveau démarrage est demandé. Intégrez si nécessaire l’alimentation en amont et les équipements en aval dans la séquence.
Pour que le résultat soit concluant, l’événement enregistré doit correspondre à un arrêt ou à une action d’éjection effective, à la récupération de la cible et à l’exécution de la séquence de redémarrage spécifiée. Si un signal disparaît entre deux points d’observation, revenez à l’interface concernée. Si tous les signaux fonctionnent mais que la cible franchit le point protégé, réexaminez la distance d’arrêt ou la temporisation d’éjection.
Que faire si l’alarme elle-même est fausse ou instable ?
Analysez les détections intempestives et l’absence de réponse d’arrêt comme deux problèmes distincts. Ne désactivez pas un arrêt requis au seul motif que les alarmes sont gênantes.
La Guide de dépannage d’Advanced Detection Systems propose une séquence utile : comparez le comportement du détecteur lorsque le convoyeur est à l’arrêt, lorsque la bande vide est en mouvement, puis lorsque le produit est transporté. Dans des conditions contrôlées, ces comparaisons peuvent aider à distinguer les perturbations électriques, les effets liés à la bande ou aux éléments métalliques situés à proximité, et les variations provoquées par le matériau.
Consignez si les événements coïncident avec le passage d’une jonction de bande, le cycle d’une autre machine, des vibrations ou un changement de matériau. Traitez la source identifiée, puis répétez l’essai requis avec la cible ainsi que le test complet de réaction de la ligne. Réduire la sensibilité jusqu’à la disparition des alarmes peut également empêcher la détection de la cible recherchée.
Réparez la liaison défaillante avant de remplacer le détecteur
Lorsqu’un détecteur de métaux déclenche une alarme mais que le convoyeur ne s’arrête pas, corrigez la première défaillance avérée dans la chaîne reliant la détection à la gestion contrôlée du matériau. Conservez le détecteur existant s’il détecte la cible requise et si sa sortie fonctionne. Une correction du câblage ou du programme peut suffire. Si les commandes réagissent correctement mais que la cible parcourt une distance trop importante, améliorez plutôt l’implantation ou le dispositif d’arrêt.
Pour un convoyeur de produits en vrac neuf ou modifié, notre gamme de détecteurs de métaux pour convoyeurs vous aide à comparer les configurations d’installation. Le Détecteur de métaux pour convoyeur LJT-A est une solution de type châssis pour les bandes transporteuses de produits en vrac. Sa fonction de détection et la réaction requise de votre convoyeur doivent être définies conjointement dans le cadre du projet ; utilisez les informations de commande fournies pour l’unité installée.
Pour discuter d’une application Corvelan, envoyez les plaques signalétiques du détecteur et du contrôleur, une brève description de l’incident, le mode de fonctionnement sélectionné ainsi que les points de réponse, parmi les six, qui ont fonctionné. Indiquez la vitesse de la bande, l’épaisseur de la couche de matériau, la distance d’arrêt disponible et l’action requise. Les schémas électriques, la liste des entrées/sorties et les observations horodatées facilitent l’identification de l’interface nécessitant une intervention.
Utilisez notre formulaire de contact pour fournir la description initiale. Envoyez les photos ou les schémas par e-mail à [email protected] ; le formulaire est destiné à votre message et à vos coordonnées.
Échangeons sur vos besoins de détection et d’arrêt du convoyeur
Questions fréquentes
Pourquoi l’arrêt d’urgence fonctionne-t-il alors que le détecteur de métaux ne provoque pas l’arrêt ?
Les deux événements peuvent emprunter des circuits de commande différents. Le bon fonctionnement de l’arrêt d’urgence ne prouve donc pas que le signal d’arrêt du détecteur est correctement raccordé ou pris en compte. Suivez le cheminement du signal correspondant à une détection réelle, depuis l’entrée qui lui est affectée jusqu’à la logique de commande du convoyeur. Ne raccordez pas une sortie ordinaire du détecteur à un circuit de sécurité pour contourner un problème lors du dépannage ; toute modification liée à la sécurité nécessite une conception et une validation appropriées du système.
Le réarmement du détecteur de métaux doit-il provoquer le redémarrage du convoyeur ?
Pour un fonctionnement avec arrêt et retrait du métal, maintenez le réarmement du détecteur distinct de la séquence de redémarrage volontaire, qui intervient une fois le métal retiré et la ligne dégagée. Vérifiez si un ordre de marche maintenu redevient actif lors du réarmement du détecteur. L’acquittement d’une alarme ne doit pas être considéré comme la preuve que le retrait du métal est terminé ou que les personnes ont quitté la zone dangereuse.
Que faut-il vérifier après le remplacement du contrôleur ou la restauration des paramètres ?
Comparez l’affectation des sorties, l’état actif, le comportement de mémorisation des événements et les paramètres d’interface du contrôleur installé avec la configuration approuvée. Comparez également l’entrée PLC et la logique d’arrêt si elles ont été modifiées. La restauration d’un réglage de sensibilité ne prouve pas que les paramètres de sortie ont été restaurés. Répétez un événement réel du détecteur jusqu’à la réponse de la bande, au lieu de vous contenter de l’écran des paramètres.
Le passage manuel d’une éprouvette devant le détecteur prouve-t-il que le circuit d’arrêt fonctionne ?
Non. Cela peut démontrer une réponse à la détection, mais ne reproduit pas la temporisation de la bande en mouvement, la distance d’arrêt en charge ni la récupération de la cible. Utilisez l’essai contrôlé de la ligne complète décrit ci-dessus. Confinez les cibles d’essai et assurez-en la traçabilité ; n’utilisez pas d’objet libre susceptible d’atteindre les équipements situés en aval.
Que se passe-t-il si la bande s'arrête, mais que l'alimentateur situé au-dessus continue de fonctionner ?
L’arrêt du convoyeur peut fonctionner alors que la séquence d’alimentation globale reste incomplète. Si l’alimentation se poursuit, le matériau peut s’accumuler sur la bande à l’arrêt, recouvrir l’objet détecté ou provoquer un déversement. Examinez conjointement les séquences de commande de l’alimentateur et du convoyeur, en tenant compte du matériau déjà en cours de chute dans une goulotte. Demandez à l’équipe chargée des automatismes de mettre en œuvre la réponse coordonnée requise, puis testez l’arrêt et le redémarrage en intégrant ce matériau résiduel.




